📐 Détection des pans de toiture
L'orientation et l'inclinaison de chaque pan conditionnent tout le reste : la production attendue, le jumeau numérique, le ratio de performance. Cette fonction les mesure sur la donnée publique de l'IGN au lieu de vous les faire saisir — vous détourez les nappes de panneaux sur une carte, le service lit le relevé laser du bâtiment et en déduit la géométrie réelle de la toiture.
Où la trouver
Ce que la mesure apporte
Un pan saisi à la main l'est de mémoire, ou d'après un plan de calepinage qui ne correspond pas toujours à l'installation posée. La mesure, elle, s'appuie sur le LiDAR HD de l'IGN : un relevé laser aérien qui décrit le terrain et le bâti par nuage de points, avec chaque point classé — sol, végétation, bâtiment.
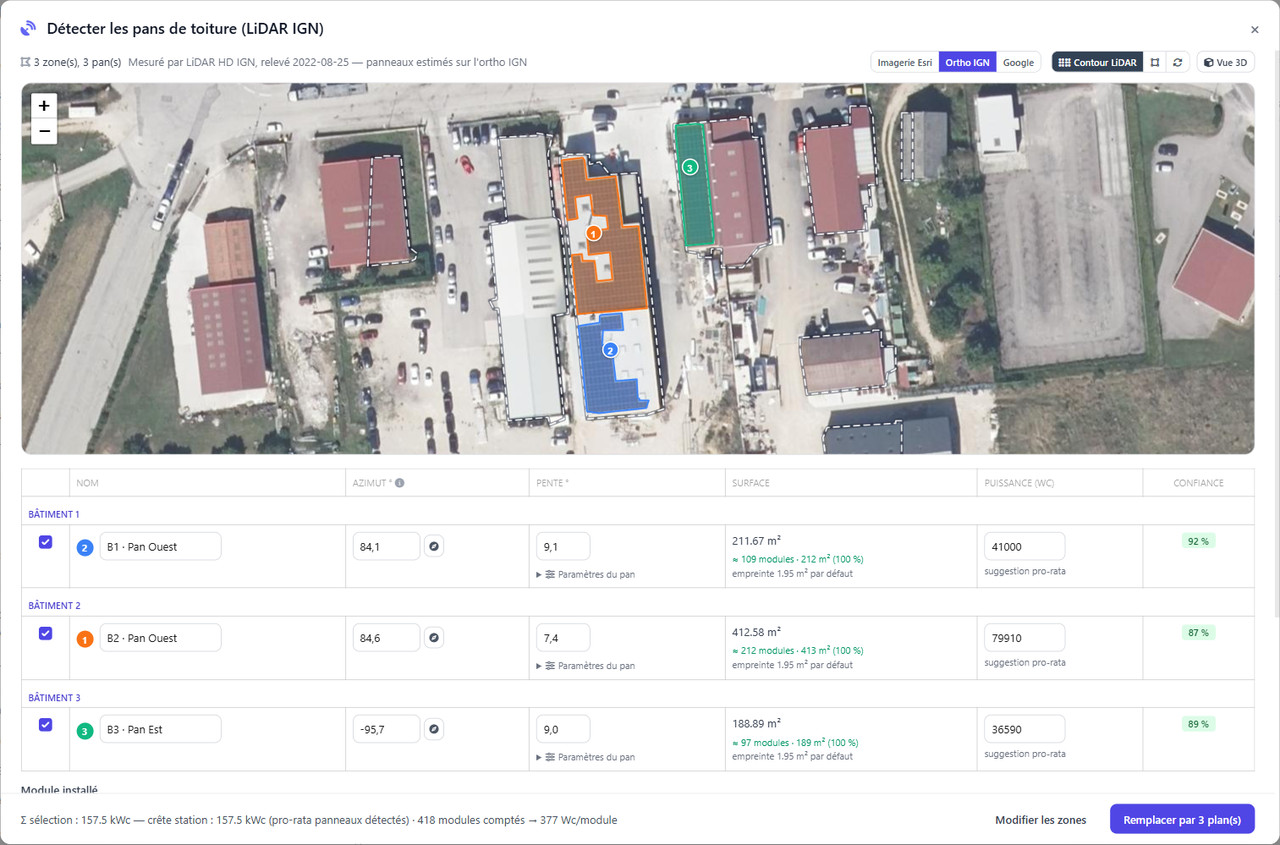
Pour chaque nappe que vous détourez, le service rend :
- L'inclinaison du plan de toiture, au dixième de degré
- L'azimut, ramené au nord géographique et non aux axes de la projection
- La surface réelle sur la pente, et non sa projection au sol
- L'ombrage — obstacles proches relevés par le laser, et relief lointain jusqu'à 30 km
Un contrôle de cohérence gratuit
Le déroulé
Trois étapes, suivies en haut de la fenêtre, puis la relecture du résultat. On peut revenir en arrière à tout moment : les tracés déjà faits survivent aux allers-retours entre étapes.
Avant tout : vérifiez où vous êtes
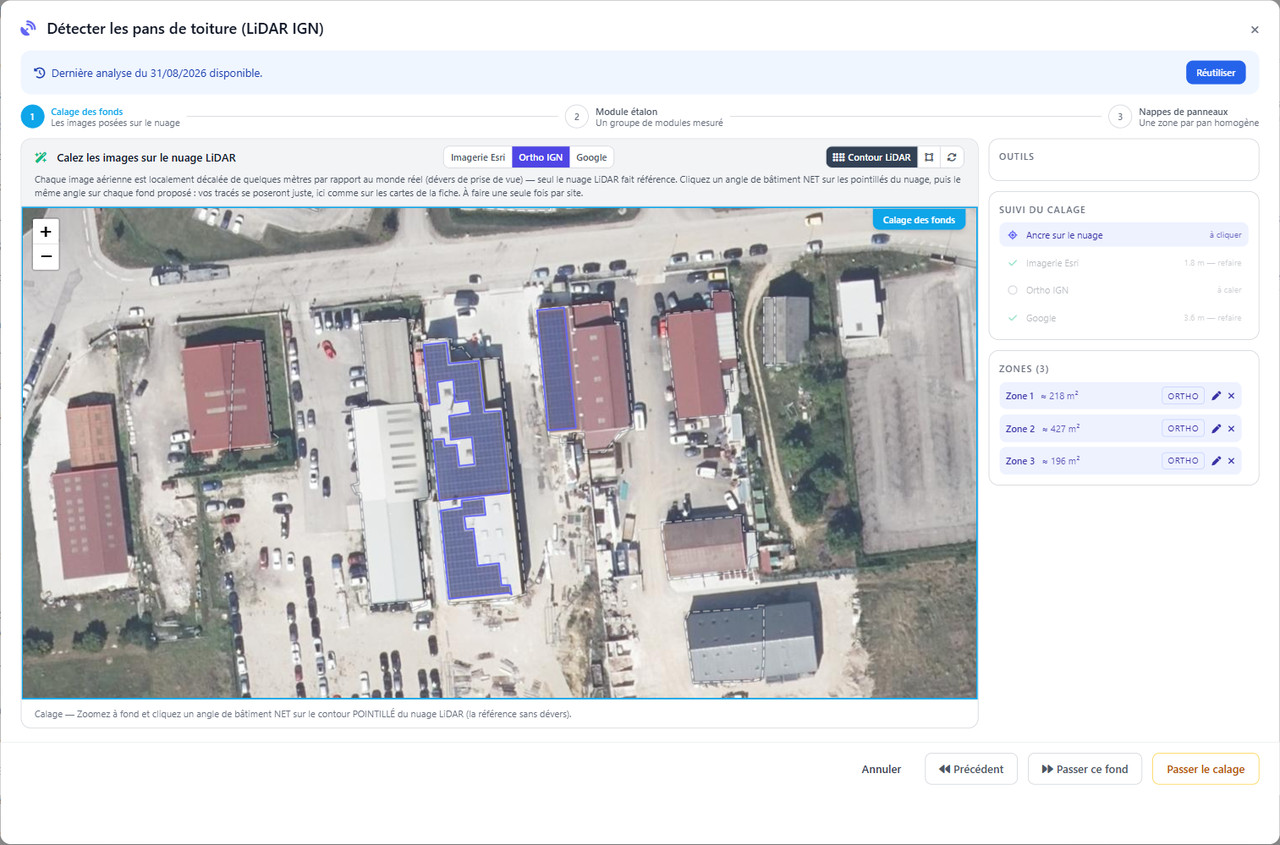
Caler les fonds — sur Google, ou à la demande
Les fonds ne situent pas le même toit exactement au même endroit : quelques mètres les séparent, parce qu'une photo aérienne est redressée sur le terrain et déporte tout ce qui s'en élève. Le nuage de points, lui, fait référence. Mais l'ortho IGN et l'imagerie Esri partagent le référentiel du nuage — leur écart est nul ou négligeable — et surtout le serveur recale votre tracé sur le nuage à l'analyse, quoi qu'il arrive. Sur ces deux fonds, vous pouvez donc tracer directement : pas de calage à faire.
Sur le fond Google, dont les tuiles sont franchement déportées (1 à 4 m), vous pouvez aussi tracer directement : votre tracé part tel quel et le serveur le pose sur le nuage, en vous le disant. Le calage n'y sert qu'à ce que ce tracé s'affiche juste sur les autres fonds — la pastille de l'étape le rappelle par un « ! » tant qu'il n'est pas fait —, ou à corriger un tracé que vous voyez glisser à côté du bâtiment. La baguette, elle, reste indisponible sur Google (ses pixels sont illisibles) : tracé manuel. Le bouton « Recaler les fonds » lance le calage à tout moment : il vous fait cliquer un même angle de bâtiment, d'abord sur les pointillés du contour LiDAR, puis sur le fond. Le suivi à droite indique l'écart mesuré ; il est mémorisé et resservira aux installations voisines.
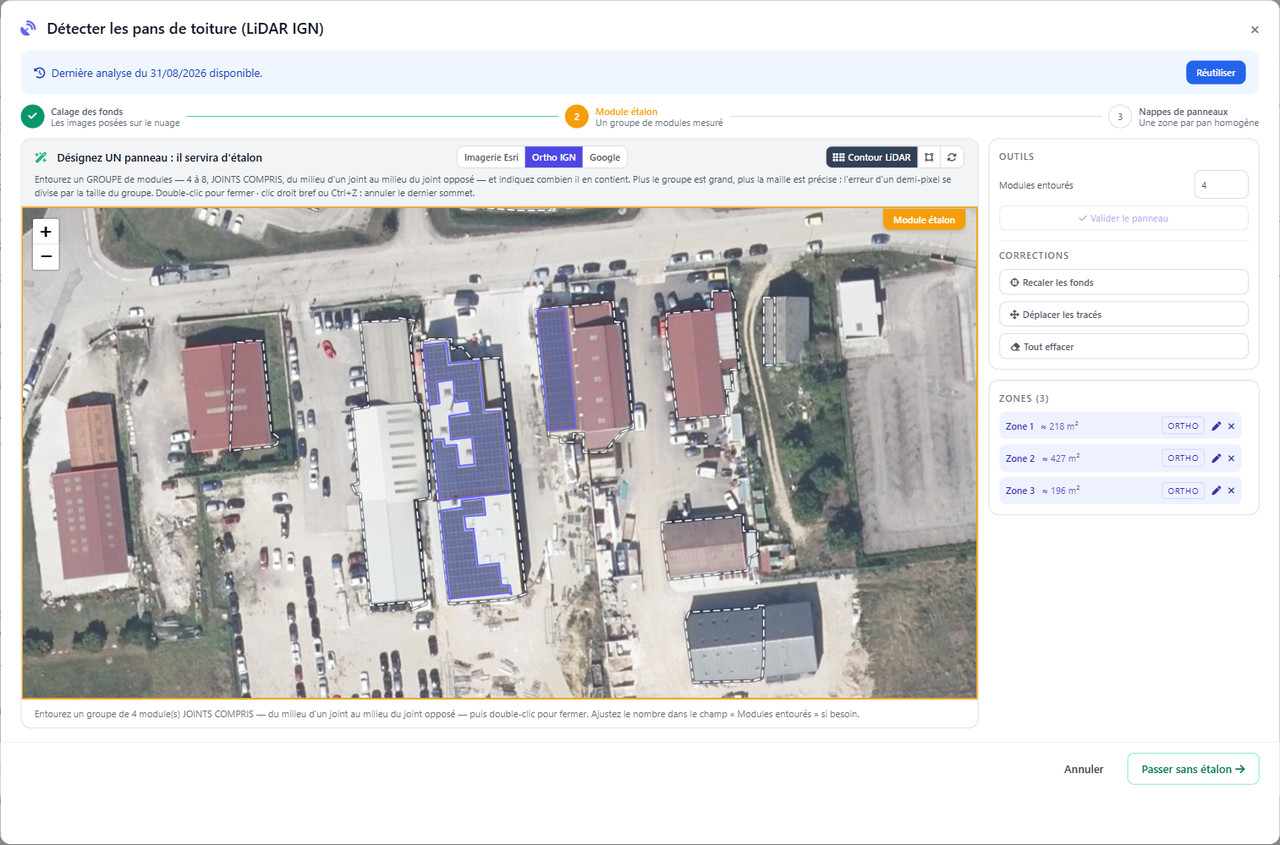
Désigner un module étalon
Encadrez un groupe de 4 à 8 modules, joints compris — du milieu d'un joint au milieu du joint opposé — et indiquez combien il en contient. Plus le groupe est grand, plus la maille est précise : l'erreur d'un demi-pixel se divise par la taille du groupe.
Cette empreinte mesurée sert à recouper le nombre de panneaux, plutôt que de le déduire d'une taille moyenne théorique. L'étape est facultative : « Passer sans étalon » retient l'empreinte type d'un module courant.
Détourer les nappes de panneaux
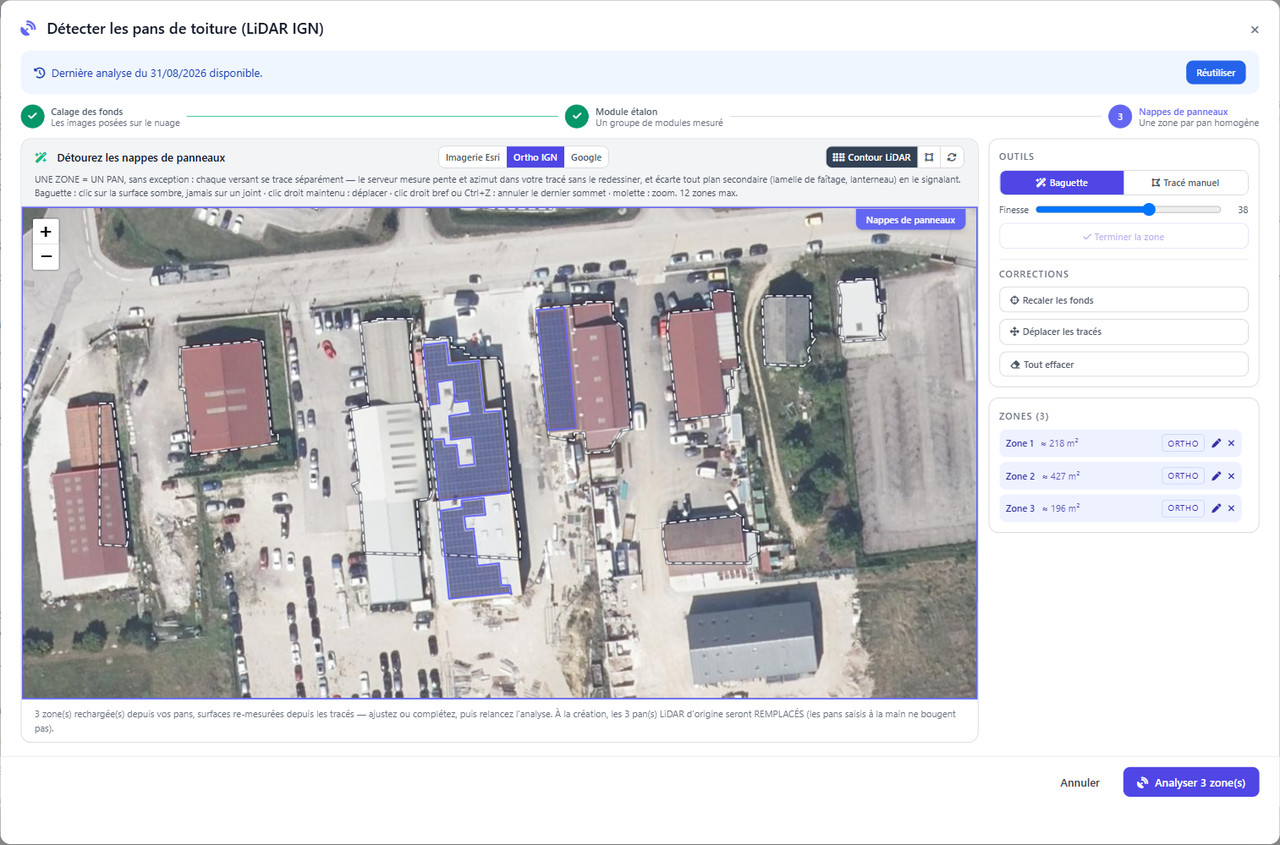
Une zone = un pan, sans exception. Chaque versant se trace séparément : le service mesure l'inclinaison et l'orientation à l'intérieur de votre tracé sans le redresser, et écarte tout plan secondaire qui s'y glisserait — lamelle de faîtage, lanterneau — en le signalant. Douze zones au maximum.
Deux outils. La baguette détecte la nappe d'un clic sur la partie sombre d'un panneau, jamais sur un joint ; le curseur « Finesse » règle sa tolérance. Le tracé manuel pose les sommets un à un — clic droit maintenu pour déplacer la carte, clic droit bref ou Ctrl+Z pour annuler le dernier sommet, double-clic pour fermer.
Relire le résultat, puis créer les plans
L'analyse rend un tableau : un pan par ligne, avec son inclinaison, son azimut, sa surface mesurée, la puissance proposée et un indice de confiance. Vous ajustez les noms, décochez ce qui ne vous convient pas, puis créez les plans d'un seul geste — le recalcul du ratio de performance et du jumeau numérique suit automatiquement.
Lire le contrôle de plausibilité
Sous le tableau, une ligne confronte la surface de vos tracés au nombre de modules qu'implique la puissance déclarée de l'installation. Elle sert à repérer une incohérence avant qu'elle ne se propage au jumeau.
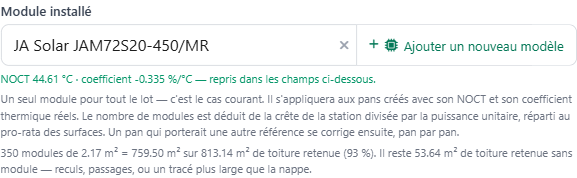
Trois cas de figure :
- Les modules tiennent — rien à faire. La ligne rappelle simplement les surfaces en présence.
- Ils dépassent, mais dans la marge du tracé — rien à corriger non plus. Placer un bord au pixel près sur une orthophoto laisse une incertitude qui se chiffre : la ligne l'affiche, et l'écart y tient.
- Ils ne tiennent pas — l'écart dépasse ce que l'imprécision du tracé peut expliquer. Trois causes possibles, que le message ne peut pas départager seul : la puissance déclarée de l'installation, la référence du module choisie, ou le détourage lui-même.
Ce qui départage vraiment : la production
Les ombrages : ce qui coupe le soleil, de près et de loin
Deux masques sont calculés pour chaque pan, puis fusionnés — ils ne décrivent pas les mêmes obstacles et ne se voient pas aux mêmes mois :
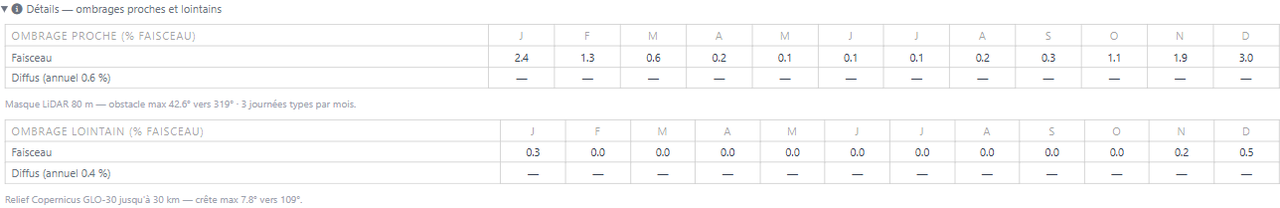
- L'ombrage proche — tout ce que le laser voit dans un rayon de 80 m : arbres, haies, bâtiments voisins, superstructures de toiture. Le relevé LiDAR distingue la végétation du bâti, les deux comptent ici.
- L'ombrage lointain — le relief jusqu'à 30 km, lu sur le modèle d'élévation Copernicus, courbure de la Terre corrigée. Une crête à quinze kilomètres ne fait rien en juin et mord le soleil rasant de décembre.
Chaque masque est confronté au parcours du soleil sur l'année, ce qui donne mois par mois la part d'irradiance directe interceptée, et une part annuelle de ciel diffus masqué. Le résumé apparaît dès le tableau de validation, avant même que les plans n'existent :
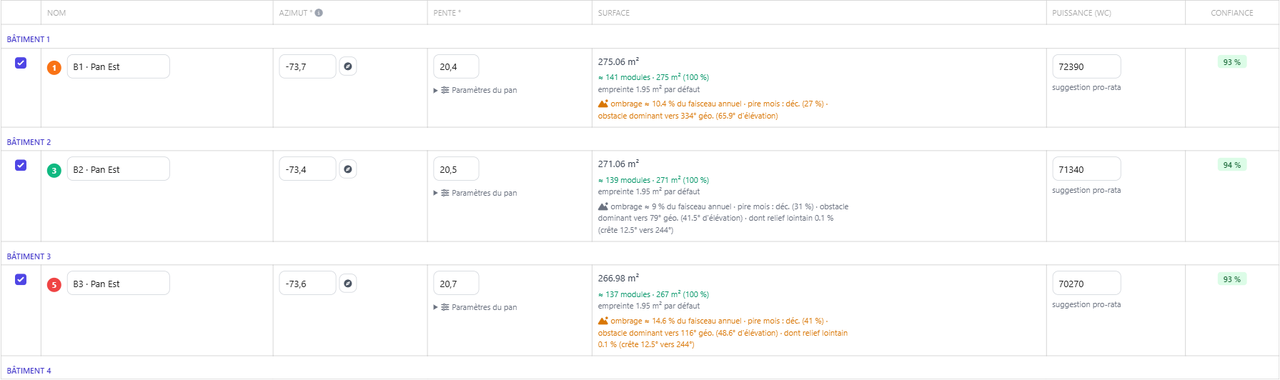
La ligne passe à l'ambre au-delà de 10 % de perte annuelle. Un pan dégagé n'affiche rien du tout : sous 2 %, l'estimation ne mérite pas qu'on s'y arrête, et l'absence de ligne est en soi une information.
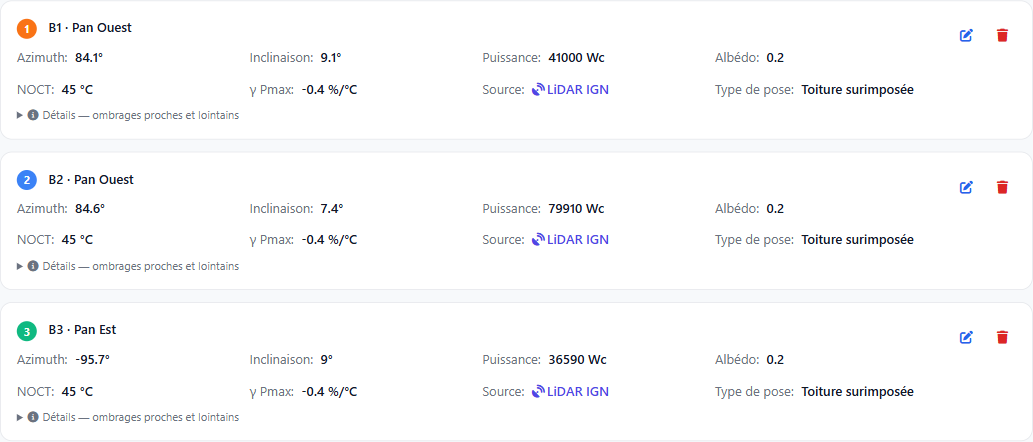
Une fois les plans créés, le détail mois par mois se déplie sur chaque pan de la fiche station, sous « Détails — ombrages proches et lointains » :
Voir tous les pans d'un coup : « Vérifier la config »
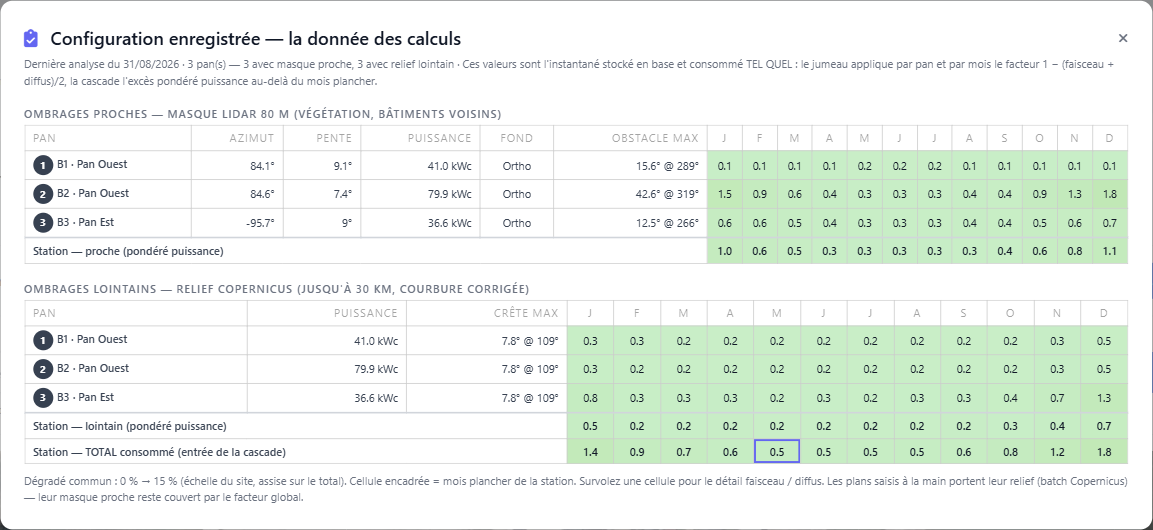
Le bouton Vérifier la config, à côté de la détection, montre la donnée telle qu'elle est stockée et consommée par les calculs — un tableau par type d'ombrage, un pan par ligne, douze colonnes de mois.
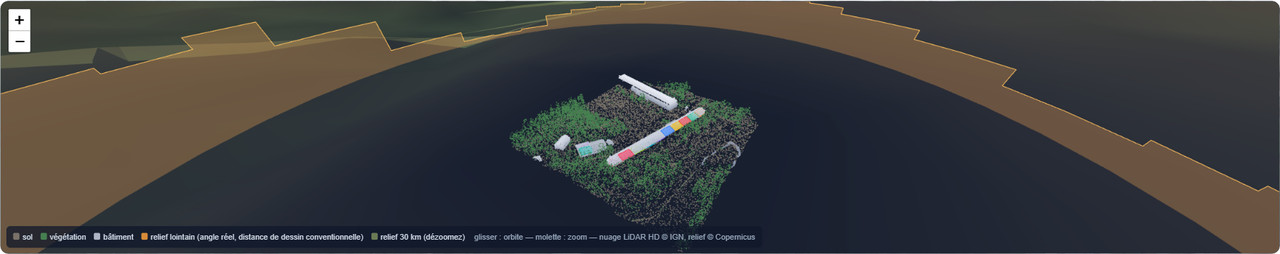
Le relief lointain, dessiné dans la vue 3D
Un pourcentage ne dit pas d'où vient l'ombre. La vue 3D, elle, montre l'horizon : le relief mesuré jusqu'à 30 km est dressé en anneau autour du site, chaque secteur à sa hauteur angulaire réelle — c'est bien l'angle qui compte pour le soleil, la distance de dessin étant conventionnelle. Derrière, le relief à 30 km apparaît en dézoomant.
Ces valeurs ne sont pas décoratives : le jumeau numérique les applique pan par pan et mois par mois. Un pan mesuré porte donc son ombrage propre, là où un pan saisi à la main ne dispose que d'un facteur global — c'est l'un des gains les moins visibles, et les plus utiles, de la mesure.
Des ordres de grandeur, pas des mesures
Vérifier les pentes en trois dimensions
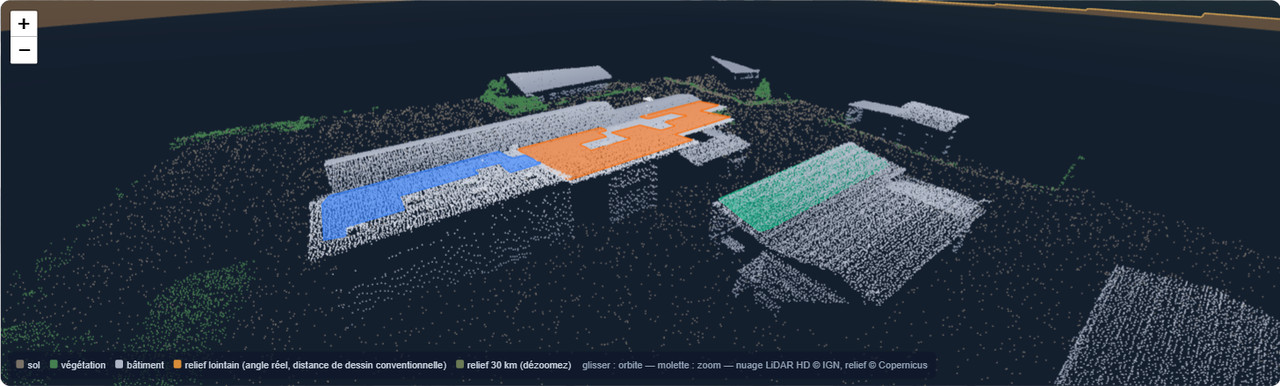
Le bouton Vue 3D bascule la carte en scène tridimensionnelle : le nuage de points du site, les pans mesurés posés dessus, et le relief environnant jusqu'à l'horizon. C'est le moyen le plus rapide de vérifier d'un coup d'œil qu'un pan est bien placé sur le bon versant et que son inclinaison correspond à ce que montre le toit — deux erreurs qui, vues de dessus, ne se voient pas. C'est la même scène que celle où se lit l'horizon lointain, plus haut.
Ce que la mesure ne peut pas faire
Le relevé laser a une date
La couverture est nationale mais incomplète : certains départements sont encore en cours d'acquisition. Le service vous le dit explicitement plutôt que de rendre un résultat approximatif.
Enfin, la précision est bornée par celle des images. Un bord cliqué sur une orthophoto à 20 cm par pixel laisse une incertitude de l'ordre de 20 % sur une nappe de 17 m², et davantage sur une plus petite — l'erreur porte sur le contour, elle pèse donc proportionnellement plus lourd quand la nappe est petite ou allongée. Les angles, eux, viennent du nuage de points et ne souffrent pas de cette limite.
Messages que vous pouvez rencontrer
- « Zone non couverte par le LiDAR HD » — l'IGN n'a pas encore publié de relevé classé ici. Rien à corriger de votre côté ; les pans se saisissent alors à la main.
- « Aucun point de bâtiment dans les zones tracées » — le tracé ne tombe pas sur un toit connu du relevé. Vérifiez la position, ou soupçonnez une construction postérieure au relevé.
- « Zone N trop petite » — le tracé mesure moins qu'un module. Le numéro vous dit lequel reprendre.
- « Service IGN indisponible » — la plateforme publique de l'IGN est momentanément saturée. Le message reprend ce qu'elle répond ; il suffit de réessayer un peu plus tard.
- « L'analyse prend plus de temps que prévu » — le calcul se poursuit en arrière-plan. Rouvrez la fenêtre dans quelques instants : le résultat vous y attendra.
Quand le service a déplacé vos tracés
Avant de mesurer, le service recale vos tracés sur le nuage LiDAR : les fonds de carte sont localement déversés de quelques mètres par rapport au relevé, et ce recalage absorbe cet écart. Quand il a joué, la revue vous le dit en tête de page — distance et direction — et la carte montre les deux positions : votre tracé tel que dessiné, en pointillé gris, la position analysée en pointillé clair, et une flèche entre les deux.
La revue vous dit aussi sur quoi le service s'est décidé : ce qu'il gagne en bâti couvert, et la part de sol qu'il y avait sous vos tracés avant déplacement. S'il n'y avait aucun sol, vos tracés étaient déjà posés sur un toit : un déplacement ne pouvait que les faire glisser sur un toit voisin, et ce cas est désormais refusé d'office par le service. Si malgré tout le résultat ne vous convient pas, « Refuser et remesurer sans recalage » relance l'analyse en gardant vos tracés exactement où vous les avez dessinés. Ce choix est mémorisé avec les pans : en revenant sur ce site, il est retrouvé, et le bouton inverse permet de rendre la main au service.
Un second ajustement, plus fin, joue zone par zone : quand un tracé désigne un pan, le service le pose sur le bord de ce pan s'il en est à moins de quatre mètres, pour que la surface mesurée ne soit pas amputée d'un dévers résiduel. La revue le nomme pour ce qu'il est — « ajusté sur le bord du toit désigné », sans les faits du recalage global — et le refus couvre les deux : « sans recalage » veut dire aucun déplacement automatique, quel qu'il soit.
Un cas mérite d'être nommé : quand le recalage défait exactement le calage d'un fond enregistré pour ce site — même distance, sens opposé —, c'est le calage qui est faux (une ancre posée sur un autre point que le coin cliqué), pas le recalage. La revue le dit, en orange, et propose d'oublier ce calage puis de remesurer vos tracés tels que dessinés, ou de le refaire. Refuser le recalage dans ce cas enverrait les tracés à côté du bâtiment : les pans manquants seraient alors présentés comme « postérieurs au relevé », lecture que la revue nuance désormais quand un tracé a pu être déplacé. Et à l'étape de calage, une mesure de plus de dix mètres vous est soumise pour confirmation avant d'être retenue.
Enfin, un recalage est jugé sur son résultat : le service mesure les pans à la position recalée et à la position dessinée, et ne retient le recalage que s'il rend nettement plus de surface de pan. Sinon la revue dit « Recalage annulé », avec les deux surfaces, et vos tracés sont mesurés là où vous les avez dessinés — à égalité, c'est votre tracé qui fait foi.
La baguette se cale sur votre étalon
Quand vous entourez un groupe de modules à l'étape « Module étalon », vous donnez au module bien plus qu'une surface : un échantillon des panneaux de ce site, sur ce fond. La baguette en tire sa finesse et son seuil de luminance, au lieu de valeurs moyennes. Des panneaux clairs sur une ortho contrastée, qu'elle refusait (« Aucune surface sombre ici »), sont alors reconnus. La ligne sous la carte le confirme : « Baguette calée sur l'étalon ». Le réglage vaut pour le fond où l'étalon a été tracé ; effacer l'étalon rend les valeurs par défaut.
Depuis l'outil de simulation
La même détection est disponible dans une simulation, à côté du bouton « Ajouter un pan » : un projet n'a pas de station, mais il a une position, et c'est tout ce que la mesure demande. Le détourage, le calage des fonds, la vue 3D et le contrôle de plausibilité sont identiques. Les pans détectés arrivent directement dans le formulaire, avec leur surface mesurée, et sont marqués d'une étiquette LiDAR ; vous pouvez ensuite ajuster puissance et facteurs de perte comme pour un pan saisi à la main.
Deux différences à connaître. La détection n'est proposée qu'une fois la simulation enregistrée, parce que l'analyse se rattache au projet. Et la position analysée est celle que porte le formulaire au moment où vous ouvrez la fenêtre : si vous avez déplacé le repère sur la carte, c'est ce nouvel emplacement qui est mesuré.
Reprendre un détourage
Une analyse déjà faite reste disponible : la fenêtre vous propose de la réutiliser plutôt que de tout recommencer. Vous pouvez aussi repartir de vos pans existants — leurs tracés sont rechargés, prêts à être ajustés — puis relancer. Les pans mesurés sont alors remplacés ; ceux que vous aviez saisis à la main ne bougent pas.